


板金製造作業では、生産スループットを拡大する必要性と、運用の柔軟性を維持する必要性のバランスが常に保たれています。製造管理者は、現場で日々複雑な課題に直面しています。熟練した溶接工の不足により生産能力が制限される一方で、クライアントはより厳しい公差を要求し、すべてのバッチで欠陥のない製造を期待しています。これらの課題に対処するには、人間対機械という単純な議論を乗り越える必要があります。製造方法を評価するには、部品の組み合わせ、生産量、上流の品質に基づいた戦略的でデータ駆動型のアプローチが必要です。統合する ロボット溶接は 生産のダイナミクス全体を変えるため、長期的な運用への影響と設備の準備状況を慎重に評価する必要があります。

スループットと準備: ロボット溶接は一貫して 2 ~ 3 倍速いアークオン時間を実現し、24 時間 365 日の継続的なデューティ サイクルを可能にしますが、効果的に機能するには厳密で再現可能な部品の取り付けと高価な治具が必要です。
柔軟性の利点: 手動溶接は、人間の適応性とリアルタイムの「実践的」制御が必要な、多品種少量 (HMLV) 生産、カスタム製造、および複雑な接合アクセスにとって依然として優れた選択肢です。
隠れた導入コスト: ロボット溶接の実際のコストは初期設備投資を超えて大きくなり、プログラミング、メンテナンス、上流の精度 (レーザー切断/曲げ) への投資が必要になります。
戦略的調整: 決定は、個別のサイクルタイム指標ではなく、生産量、部品の標準化、および長期的な ROI の厳密な評価にかかっています。
目次
労働力の高齢化は製造業界に大きな影響を与えます。認定溶接工は、新しい専門家が現場に参入するよりも早く退職しており、この不足が生産リードタイムの延長に直接影響しています。製造工場は、複数のシフトに人員を配置できないため、厳しい納期内で大量の注文に対応するのに苦労しています。生産能力の制約により、製造管理者は自動化を真剣に評価する必要があります。人的資本が不足した場合、生産量を維持するには新しい戦略が必要です。自動化システムは、生産スケジュールを安定させる手段を提供します。肉体労働のみに依存すると、特に 1 人のキーオペレーターが病気になったり、競合する工場に退職したりした場合に、製造パイプラインに予測不可能なボトルネックが生じます。
これに対処するために、施設は現在のバックログを確認し、どの部分がキュー内に最も長く残っているかを特定する必要があります。多くの場合、これらは繰り返し行われる大量のコンポーネントであり、熟練の手を拘束します。これらの特定の部品を自動セルに移行することで、経験豊富な職人が実際に専門知識を必要とする複雑で価値の高いアセンブリに取り組むことができるようになります。この戦略的な労働力の再配分により、現代の店舗は人材不足を乗り切ることができます。
現代の板金製造は、厳しい品質要件の下で行われています。航空宇宙、自動車、医療用筐体の分野では、絶対的な精度が求められます。溶接プロセスの成功基準には交渉の余地がありません。接合部には一貫した貫通力と最小限の気孔率が必要です。 16 ゲージのステンレス鋼やアルミニウムなどの薄いゲージの材料の反りを防ぐには、入熱の制御が不可欠です。逸脱があると、最終アセンブリの構造的完全性が損なわれます。
品質保証の義務により、製造施設は再現性の高いプロセスの採用が求められます。これらの厳しい基準を満たすには、溶接方法の選択が決まります。医療機器のシャーシに、焼き抜けのない連続した漏れ防止の継ぎ目が必要な場合、誤差の余地は存在しません。部品番号 1,000 とまったく同じ入熱と移動速度を部品番号 1 に与えるプロセスが必要です。
手動 MIG (GMAW) および TIG (GTAW) 溶接は、現在の製造環境のバックボーンを形成しています。これらのプロセスは完全に人間の創意工夫と触覚フィードバックに依存しています。オペレーターはリアルタイムの水たまり操作を使用して、材料の不一致を補正します。熟練した溶接工が移動速度とトーチ角度を直感的に調整します。溶接池を読み取り、ギャップ状態の変化に即座に反応します。
この適応性により、複雑で変化に富んだ作業には手動溶接が不可欠になります。上流プロセスで不完全な部品が生成された場合、人間の専門知識がギャップを埋めます。プレスブレーキのオペレータがフランジをわずかに曲げすぎている場合、人間の溶接工はトーチを編んだりワイヤの突き出しを調整したりすることで、その隙間を埋めることができます。彼らは母材の金属から放射される熱を感じ、パンクを防ぐためにいつペダルを戻すべきかを正確に知っています。
産業用自動溶接システムは、多関節アーム、電源、ワイヤ送給装置、およびコントローラで構成されます。これらのシステムは、人間が制御する変数からプログラム可能なパラメータにプロセスを移行します。オペレータはコードを通じて移動速度、電圧、ワイヤ送り速度、トーチ角度を定義します。マシンはこれらの命令を絶対的な忠実度で実行します。
実装する ロボット溶接は、 手作業に特有の物理的な変動を排除します。プログラム可能な精度により、すべての溶接が確立されたベースラインと完全に一致することが保証されます。この固定自動化は、高度に標準化された実稼働環境で優れています。一度ダイヤルインすると、システムが逸脱することはなく、熱の影響を受けるゾーンが数千回のサイクルにわたって均一に保たれます。
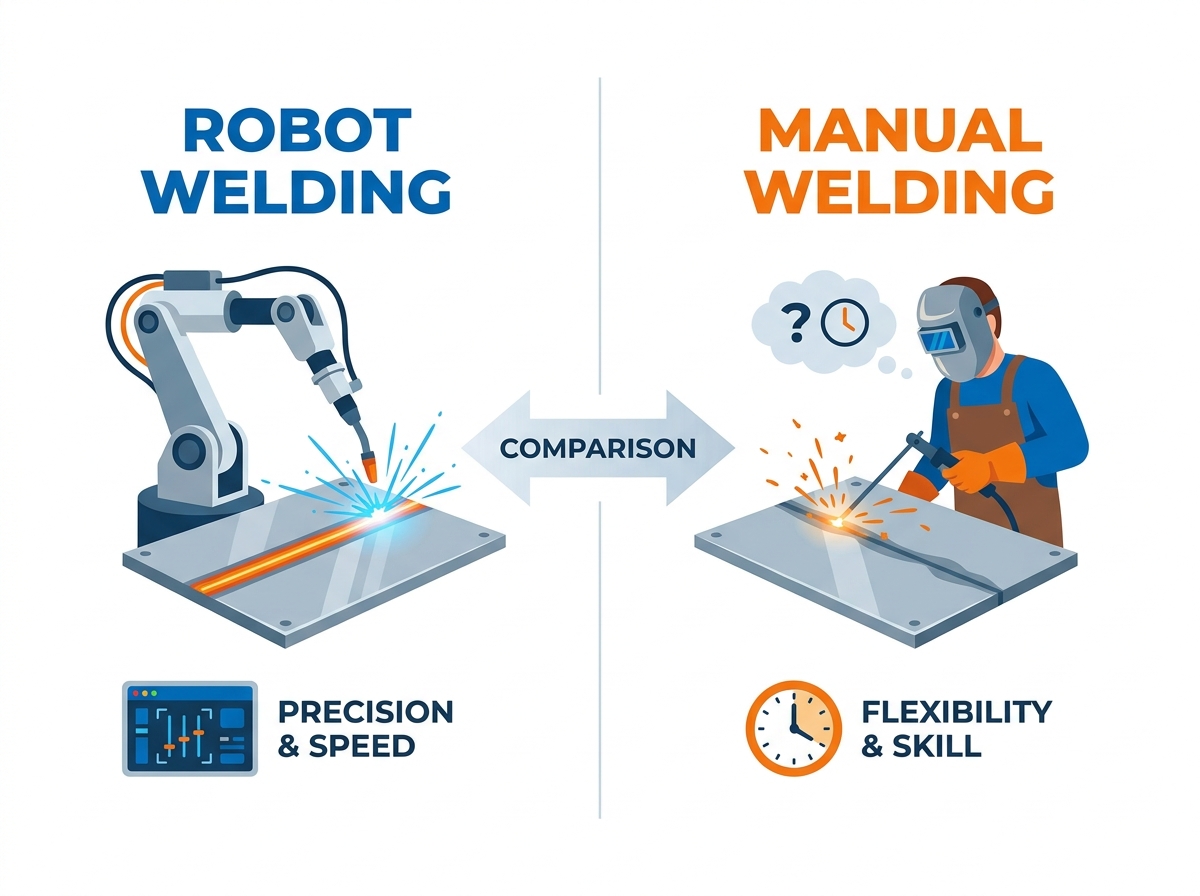
自動化システムは速度を大幅に向上させます。人間のオペレータと比較して、2 ~ 3 倍速い連続アークオン時間を実現します。機械はオペレーターの疲労を感じません。シフト全体を通じてピーク移動速度を維持します。継続的なデューティ サイクルは生産能力を再定義します。自動化されたセルは、24 時間 365 日連続の「消灯」製造の可能性を提供します。
人間の交替勤務は、厳しい物理的限界に直面しています。手動溶接のサイクル時間には、位置変更、休止期間、および手動によるスラグの洗浄またはスパッタ除去を考慮する必要があります。真のスループットを測定する場合は、一部だけではなくシフト全体を確認する必要があります。人間は機械と同じくらいの速さで 1 つのブラケットを溶接するかもしれませんが、休憩、ストレッチ、疲労による速度低下なしで 8 時間連続でそのペースを維持することはできません。
メトリック |
手溶接 |
自動溶接 |
|---|---|---|
アークオン時間 |
20% - 30% |
75% - 85% |
移動速度の一貫性 |
疲労に応じて変動 |
100% 一貫性がある |
デューティサイクル |
人間の耐久力によって限界がある |
24時間365日の継続的な機能 |
部品ごとのセットアップ時間 |
低 (モジュラークランプ) |
高 (カスタム治具) |
自動化された装置は、正確なトーチ角度と移動速度を完璧に維持します。この再現性により、均一なビードの外観と予測可能な浸透が実現します。手動溶接機はリアルタイム介入を提供します。ギャップの差異をその場で動的に調整します。ロボットは、レーザー ビジョンやスルー アーク センシングなどの高度な継ぎ目追跡テクノロジーを利用して、経路の逸脱を修正します。
事前にプログラムされたパスでは、これらの高度なセンサーがなければ、突然の素材の変化を直観的に修正することはできません。手動溶接では本質的にばらつきが生じます。これにより、薄いシートメタルの過剰溶接や焼き付きのリスクが高まります。その後の手戻りは生産スケジュールに悪影響を及ぼします。手作業のオペレーターがフィラーメタルを置きすぎると、他の人が 20 分かけてそれを平らに研磨しなければなりません。自動システムは必要な正確な量のワイヤを堆積させ、溶接後の研削時間と仕上げ時間を大幅に短縮します。
手動溶接は、まったく異なる部品間を旋回する比類のない能力を提供します。溶接工は、プログラミングのダウンタイムなしで、材料や接合部の構成を切り替えることができます。この柔軟性は、多品種少量 (HMLV) 環境を支配します。従来の自動システムは、これらの設定において非常に高い剛性を示します。
プログラミングと切り替えには貴重な生産時間が費やされます。これらのセットアップ時間により、実際の溶接中に達成されるサイクル タイムの向上が簡単に無効になる可能性があります。適応性は、カスタム製造工場で熟練した人間のオペレーターを維持するための最も強力な議論であり続けます。同じ部品を二度と見ることのないジョブショップを運営している場合、プログラマーが日々の部品の変動に対応するのに苦労している間、ハードオートメーションはアイドル状態のままになります。
自動化により、人間が危険な環境にさらされることが大幅に減少します。作業者を溶接ヒューム、アーク放射、火花、極度の熱ストレスから隔離します。手動溶接には、長期にわたる人間工学上の固有のリスクが伴います。オペレーターは、ぎこちない姿勢により反復疲労損傷 (RSI) に悩まされることがよくあります。
これらのリスクを軽減すると、施設全体の安全性指標が向上します。自動化されたセルにより、関連する労災補償責任が軽減されます。多くの場合、オペレーターの健康を優先することで、自動製造ソリューションへの移行が促進されます。オペレータを安全セルの外に配置して部品の積み降ろしを行うことにより、部品を直接の危険ゾーンから遠ざけ、よりクリーンで安全な作業現場環境を作り出します。
溶接自動化における最も重大な障害点は、部品のプレゼンテーションにあります。ロボットは、フィッティング不良や変動するギャップを簡単に補うことはできません。不一致を処理するには、高度なセンシング機器が必要です。上流プロセスのアップグレードは絶対に必要になります。自動化セルには、精密レーザー切断と高精度 CNC プレス ブレーキが必要です。
ブランクの一貫性がないと、自動化システムで溶接不良が発生する原因となります。上流側の許容誤差を厳密に確保するには、大幅な運用規律と機器のアップグレードが必要です。現在のプレス ブレーキの曲げが部品ごとに 2 度異なる場合、自動溶接セルは故障します。ロボットは、たとえ曲げが悪く継ぎ目が 4 分の 1 インチ離れていたとしても、溶接するようにプログラムされた場所を正確に溶接します。
自動化システムには、頑丈で高精度の治具が必要です。これらのカスタム加工された治具は、板金部品を正確な座標で保持します。サイクル中に動作するとパーツが破損します。これらの治具の開発には、エンジニアリングの時間とリソースが必要です。かさばるロボット設備を保管すると、貴重な床面積が消費されます。
手動溶接機は、モジュール式の適応性のあるクランプ システムを使用します。彼らは、標準的なショップツールを使用して一時的な治具を迅速に構築します。オートメーションの厳格なツール要件は、多くの工場にとって大きな参入障壁となっています。部品を完全に静止状態に保持するだけでなく、トーチネックが衝突することなく必要なすべての接合部にアクセスできるように十分なクリアランスを提供する治具を設計する必要があります。
自動化を導入すると、必要な労働プロファイルが完全に変わります。施設では、手動溶接機に代わってロボット プログラマー、技術者、メンテナンス担当者が配置されています。この技術的オーバーヘッドには、専門的なトレーニングと継続的なサポートが必要です。オフライン プログラミング (OLP) ソフトウェアは、ダウンタイムの軽減に役立ちます。
ただし、新しい部品導入のためのティーチペンダント プログラミングは依然として生産を停止します。機器のメンテナンスには、複雑なサーボ、コントローラー、特殊なワイヤー送出システムの整備が含まれます。技術的な負担は、手先の器用さからデジタルおよび機械的なトラブルシューティングへと移行します。溶接アークの物理学と 6 軸ロボット アームの座標幾何学の両方を理解しているスタッフが必要です。
特定の運用プロファイルでは、人間の専門知識が非常に有利になります。カスタム製作や修理作業には即時の適応性が必要です。トーチへのアクセスが制限されている非常に複雑な形状は、自動アームの課題となります。上流部品の品質が一貫していない環境では、手動による介入に依存する必要があります。
自動化に必要なプログラミング時間が正当化されない短期間の生産。
多種多様な一点物の建築要素を扱うショップ。
母材の状態が不明またはひどく汚染されている場合の修理作業。
密閉された筐体内で複雑な位置ずれした溶接を必要とするアセンブリ。
手動による方法は、日々の製造における予測不可能な課題に対処するために必要な柔軟性を提供します。熟練した職人は、プログラマーがオフライン プログラミング ソフトウェアへの CAD モデルのインポートを完了する前に、青写真を見て、いくつかのクランプをつかみ、最初の製品をつなぎ合わせることができます。
特定の生産シナリオでは、自動化が非常に有利になります。少量多品種 (LMHV) 生産により、プログラミング時間の利益が最大化されます。標準化された部品を長時間稼働させると、連続アークオン時間のメリットが得られます。厚いゲージと薄いゲージの接合には、歪みを防ぐために正確で再現性のある熱制御が必要です。
深刻な人手不足により規模拡大に苦戦している業務は、生き残るために自動化する必要があります。自動車部品や家電部品の大量製造では、自動化システムのみが提供できる一貫性が求められます。今後 2 年間、毎月 5,000 個の同一ブラケットを納入する契約がある場合、自動化が唯一の論理的な道筋です。
協働ロボット (コボット) 溶接はハイブリッド ソリューションを提供します。これらのシステムは、より簡単なプログラミング インターフェイスを提供し、必要な設備の設置面積が小さくなります。これらは手動の柔軟性と産業用ロボットの一貫性の間のギャップを埋めます。オペレーターは協働ロボット アームを物理的にガイドして、溶接パスをすばやく教えます。
この直感的な教育により、HMLV 自動化がさらに実現可能になります。中規模の多品種の店舗は協働ロボットを活用して既存の従業員を増強しています。コボットは繰り返しの作業を処理し、熟練した溶接工は複雑なカスタム組み立てに集中します。コボット カートを重い溶接テーブルまで転がして、5 分間で簡単な直線溶接を教え、オペレーターが次の作業を準備している間に 50 個の部品のバッチを実行させます。
ロボット溶接と手動溶接のどちらを選択するかは、生産量、製品の複雑さ、品質要件、長期的な製造目標に基づいて選択する必要があります。自動化の準備状況、上流プロセスの安定性、投資収益率を評価することで、メーカーは効率、柔軟性、製品品質の最適なバランスを実現する溶接ソリューションを選択できます。
DINGPRECISION は 、幅広い業界の顧客向けの精密板金製造、溶接、カスタム製造ソリューションを専門としています。高度な製造設備、経験豊富なエンジニアリング チーム、厳格な品質管理システムに支えられた同社は、顧客が生産効率を向上させ、一貫した品質を維持し、プロジェクトの納品を迅速化するのに役立つ信頼性の高い製造サービスを提供しています。
溶接プロセスを決定する前に、次の点に注意してください。
生産量と製品の標準化を評価します。
自動化を導入する前に、上流の切断と曲げの精度を評価します。
長期的な運用コスト、生産性、品質要件を比較します。
専門的なエンジニアリング サポートと拡張可能な製造ソリューションを提供する経験豊富な製造メーカーと提携します。
A: はい、自動システムは 2 ~ 3 倍速いアークオン時間を実現します。疲労することなく継続的に動作します。ただし、全体的な速度はプログラミング時間と部品の切り替えに大きく依存します。セットアップ要件により、短期間の実行では実際にはさらに時間がかかる場合があります。
A: 主な欠点としては、完璧な部品の取り付けに対する厳格な要件と、カスタム部品の柔軟性の欠如が挙げられます。また、専門的なプログラミング知識と、すべての固有のアセンブリに専用の剛性の高い治具も必要です。
A: いいえ。自動化システムにより生産能力が増強されます。プログラミング、システムの監視、複雑なカスタム作業、および自動化サイクルが開始される前の最初の部品の固定には、人間の専門知識が依然として不可欠です。
A: 通常、ギャップは溶接ワイヤの直径の半分以内に制御する必要があります。この許容値を超えると、自動化サイクル中に焼き付きや融着の欠如が発生するリスクが大幅に増加します。
A: 従来の産業用ロボットは、プログラミングのオーバーヘッドが大きいため、HMLV 環境では困難です。ただし、新しい協働ロボット (コボット) システムは直感的な教育方法を備えており、HMLV 自動化がますます実現可能になっています。
A: 自動化システムは、移動速度と熱入力を正確に制御します。この一貫性により、熱影響部 (HAZ) が大幅に減少します。一貫性のない手作業による溶接技術よりもはるかに反りを最小限に抑えることができます。


